fig5
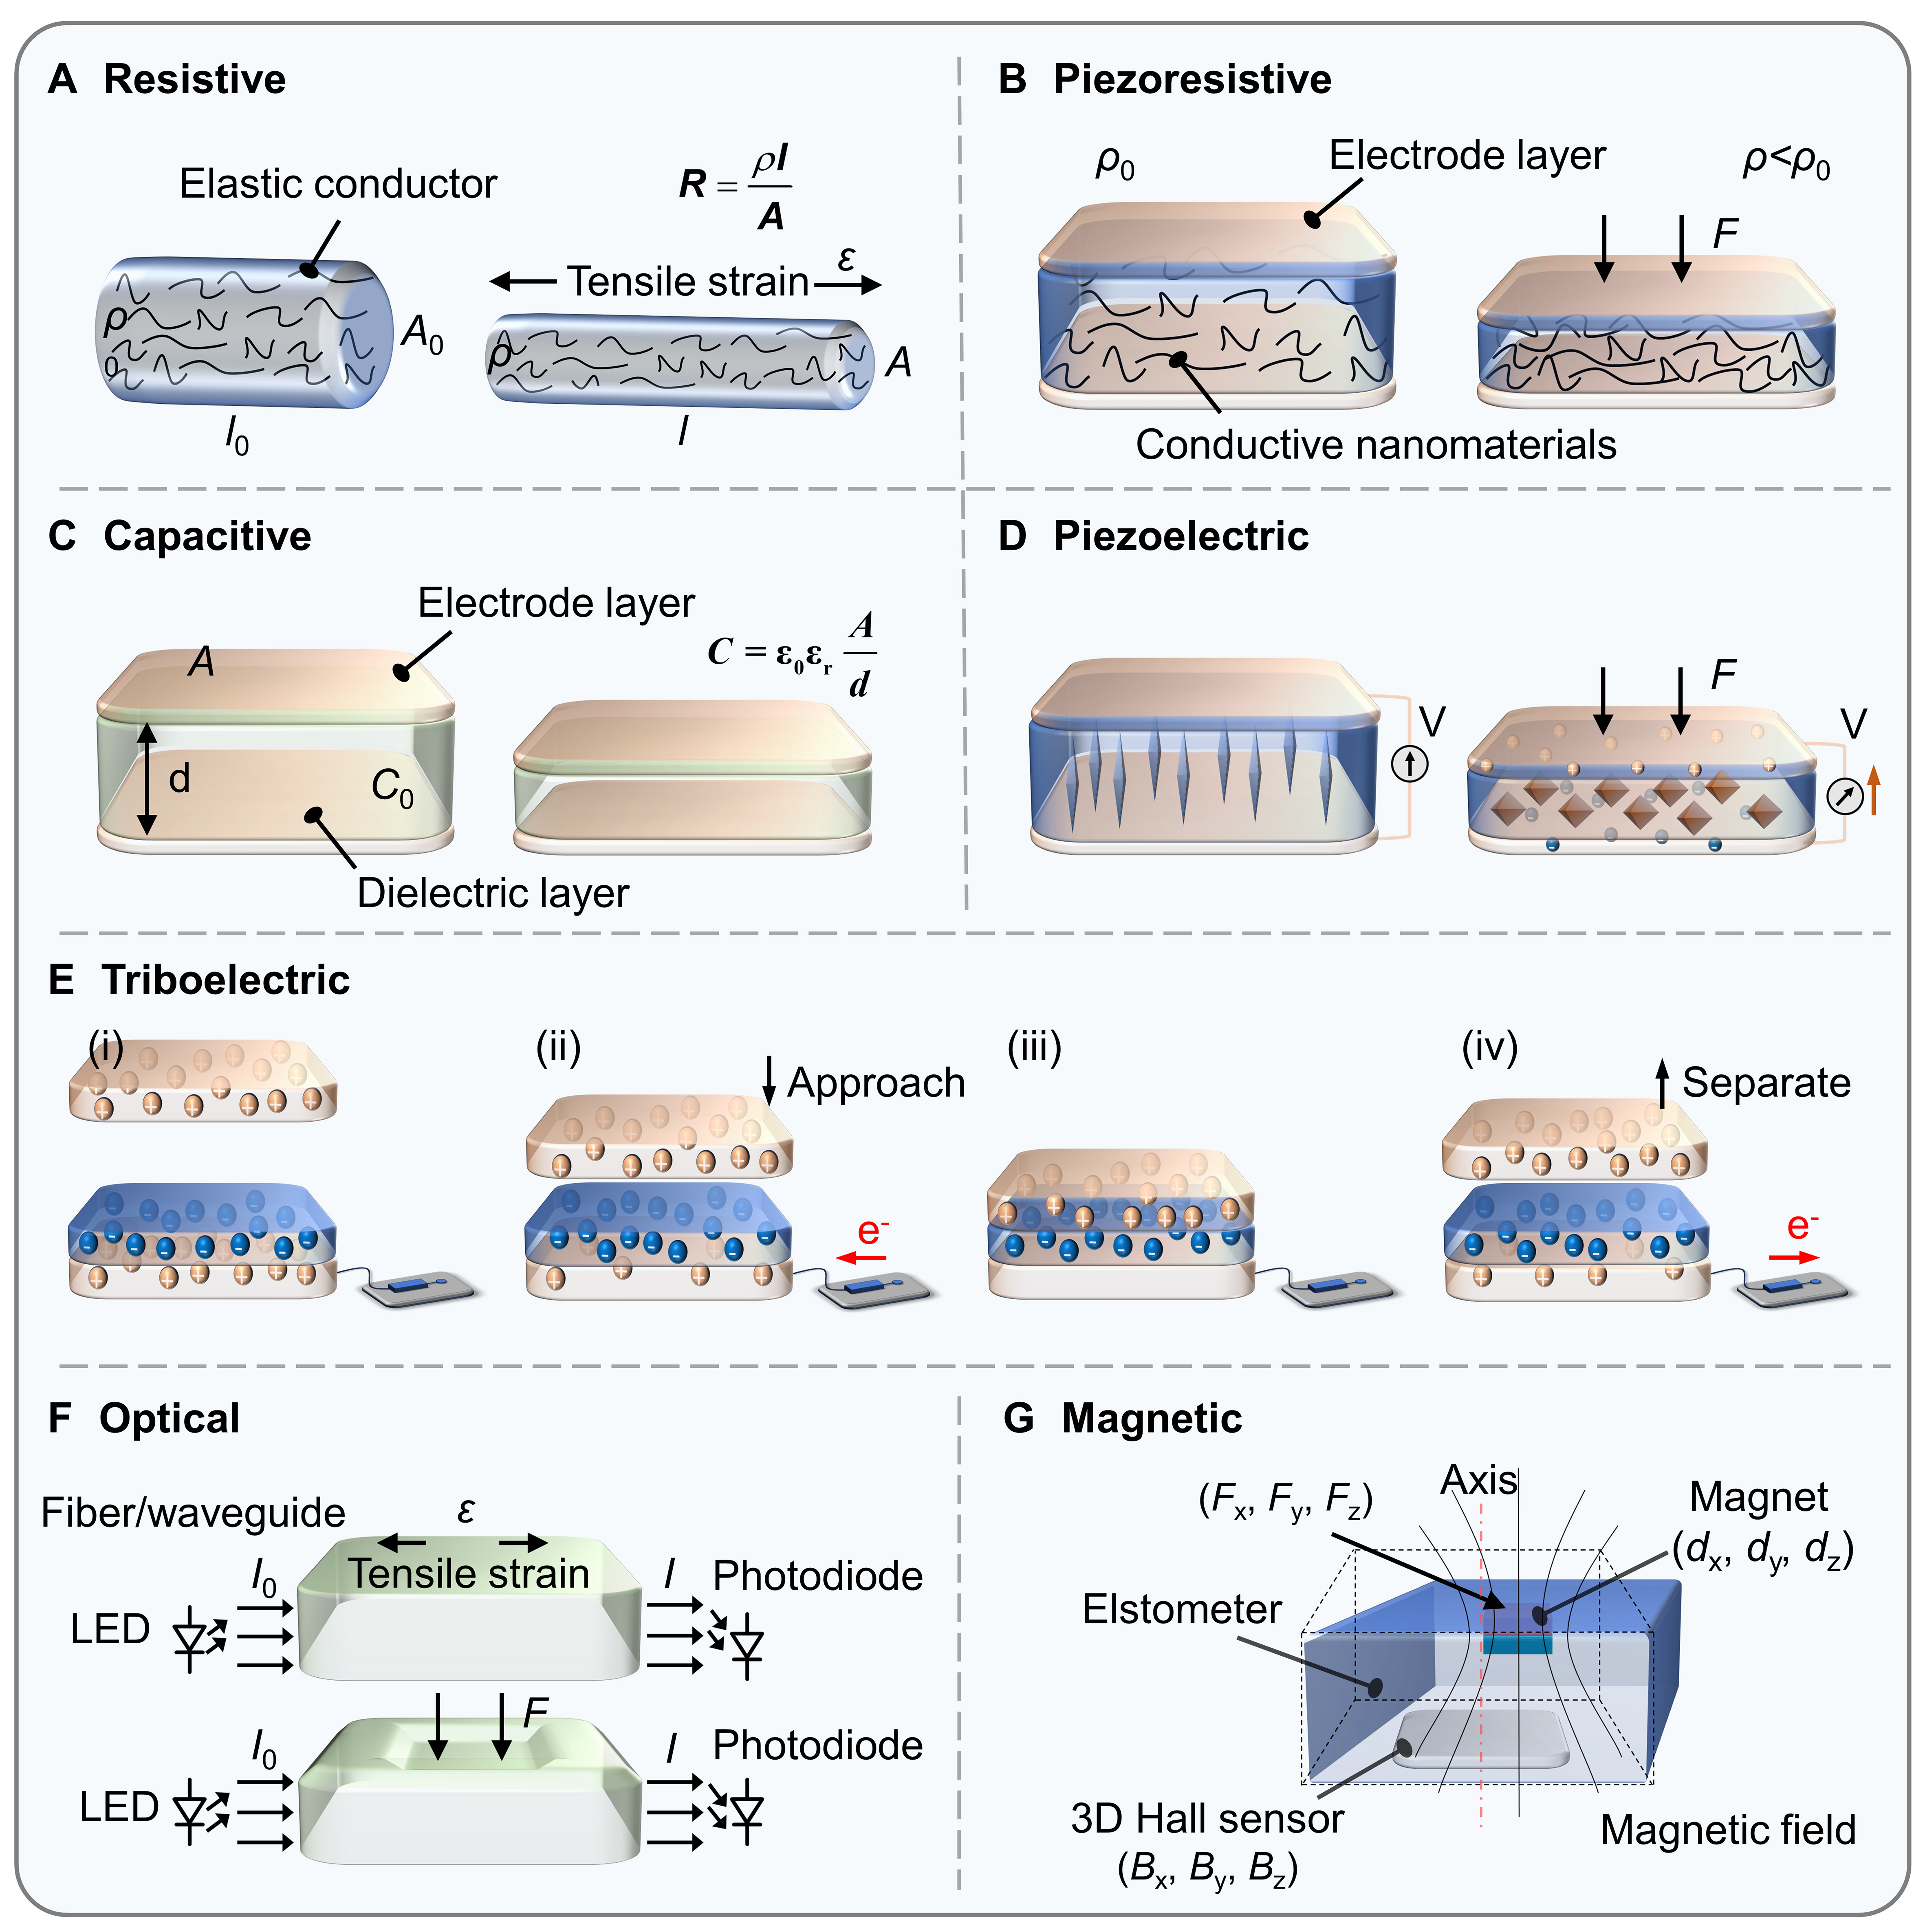
Figure 5. Working principles of major flexible sensing technologies for soft robotics. (A) Resistive sensor; (B) Piezoresistive sensor; (C) Capacitive sensor; (D) Piezoelectric sensor; (E) Triboelectric sensor; (F) Optical sensor; (G) Magnetic sensor.